
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-09-15 Origen:Sitio


El aluminio posee sólo alrededor del 60% de la conductividad del cobre. Para lograr una ampacidad equivalente, debe utilizar una sección transversal significativamente mayor. En el piso de fabricación, esta diferencia dimensional crea enormes cuellos de botella en el manejo de materiales. El procesamiento de lotes mixtos de barras colectoras de cobre y aluminio tradicionalmente obliga a los operadores a realizar cambios de herramientas manuales. Tienen que administrar estantes de almacenamiento separados y lidiar con paradas frecuentes de la máquina para adaptarse a diferentes anchos, espesores y perfiles de peso. Estas intervenciones manuales acaban con la eficiencia de la producción y aumentan el riesgo de que el material se caiga o se dañe.
Pasar a una arquitectura automatizada requiere comprender exactamente cómo un sistema de carga de almacenamiento de barras moderno se adapta dinámicamente a estas discrepancias dimensionales y de peso. Una configuración adecuadamente integrada maneja estas variaciones sin sacrificar los tiempos de ciclo, correr el riesgo de dañar el material o causar contaminación cruzada. Necesita equipos que puedan pasar de una barra de cobre estrecha y pesada a una barra de aluminio ancha y liviana en ciclos consecutivos sin intervención humana.
Las herramientas dinámicas no son negociables: los sistemas de alto rendimiento utilizan pinzas programables y servoaccionadas y matrices de vacío para ajustarse instantáneamente a los perfiles más anchos de aluminio y a la mayor densidad del cobre.
La integración impulsa el retorno de la inversión: la transferencia fluida de datos entre el sistema de carga y la unidad de procesamiento elimina la entrada manual de datos y evita errores de desajuste de materiales basados en los requisitos de resistividad del volumen eléctrico.
La protección de la superficie es importante: la menor resistencia a la tracción del aluminio requiere una presión de manipulación especializada para evitar daños en la superficie durante el tránsito automatizado.
Segregación integral: los sistemas avanzados gestionan automáticamente la separación del inventario para evitar la contaminación cruzada y mitigar los riesgos de corrosión galvánica tanto en el almacenamiento como durante el proceso de manipulación física.
La definición de sus requisitos básicos de manipulación comienza comparando las propiedades físicas del cobre C11000 con las aleaciones de aluminio estándar como 6101-T6. Los componentes de distribución de energía dependen en gran medida de estos dos metales. Sus diferencias físicas dictan el diseño mecánico de cualquier equipo de manipulación automatizado en su taller.
El cobre es denso, pesado y muy conductor. El aluminio es más ligero, más blando y requiere más volumen físico para soportar la misma carga eléctrica. Estos rasgos contrastantes obligan a los cargadores automáticos a operar en un espectro mecánico muy amplio. Si su pórtico sólo está calibrado para un material, fallará al manipular el otro.
| Propiedad del material | Cobre C11000 | 6101-T6 Aluminio | Manejo automatizado |
|---|---|---|---|
| Conductividad | 100% SIGC | ~61% SIGC | El aluminio requiere barras más anchas y gruesas, lo que exige pinzas de carrera ancha. |
| Densidad | 8,89 g/cm³ | 2,70 g/cm³ | El cobre crea cargas puntuales pesadas; El aluminio requiere estabilidad para perfiles anchos. |
| Resistencia a la tracción | Alto | Más bajo | El aluminio es propenso a rayar la superficie y deformar los bordes bajo una fuerza de sujeción elevada. |
| Riesgo de oxidación | Pátina (lenta) | Corrosión galvánica (rápida si es mixta) | Se requiere una estricta segregación física en las zonas de almacenamiento y manipulación. |
La resistividad del volumen eléctrico dicta el tamaño físico de la materia prima que ingresa a la instalación. Debido a que el aluminio tiene una resistividad más alta, debe ser significativamente más ancho o más grueso para transportar la misma corriente nominal que el cobre. Esto se conoce comúnmente en la industria como la regla del 60%.
Por ejemplo, si una aplicación de aparamenta específica requiere una barra de cobre de 100 x 10 mm para manejar una carga de 1000 A, es posible que el equivalente de aluminio deba ser de 160 x 10 mm. Esta diferencia de 60 mm significa que las abrazaderas mecánicas de ancho fijo fallarán. El sistema de carga debe poseer un rango de agarre amplio y ajustable instantáneamente. Debe pasar de recoger una barra de cobre estrecha y gruesa a una barra de aluminio ancha y plana en ciclos consecutivos sin que un operador ajuste manualmente las mordazas de agarre con una llave.
La manipulación de estos materiales presenta una paradoja mecánica única. El aluminio requiere una sección transversal mayor para una ampacidad equivalente, pero la barra fabricada final es aún más liviana que su contraparte de cobre. La alta densidad del cobre significa que incluso una barra compacta tiene una masa significativa.
El mecanismo de elevación debe adaptarse dinámicamente a ambos extremos. Al manipular cobre, el sistema gestiona cargas puntuales concentradas de alta carga útil. Los motores y pórticos deben ejercer un alto par para levantar el material denso de la pila de forma segura. Al manipular aluminio, el sistema gestiona una postura amplia y una estabilidad con menor peso. El movimiento de elevación debe permanecer suave para evitar que las barras de aluminio anchas y flexibles oscilen o se balanceen durante el tránsito por el piso de la fábrica.
El aluminio es muy susceptible a rayarse y deformarse. Las fuerzas de sujeción elevadas dañan fácilmente la superficie de las aleaciones de aluminio blandas. El cobre es mucho más robusto y puede resistir un agarre mecánico agresivo sin mostrar signos de tensión.
Los sistemas automatizados requieren retroalimentación de fuerza inteligente. Si un sistema aplica la misma presión de sujeción al aluminio que al cobre, aplastará los bordes de la barra de aluminio. Los defectos de la superficie comprometen el área de contacto eléctrico durante el montaje final, lo que genera puntos calientes en el campo. El equipo de manipulación debe modular su fuerza de agarre en función del material específico que se levanta.
Los sistemas automatizados interactúan físicamente con las materias primas mediante herramientas especializadas en el extremo del brazo. La mecánica debe adaptarse instantáneamente a las diferentes dimensiones y densidades. Los ingenieros utilizan varios enfoques distintos para resolver este complejo problema de manipulación, pasando de las abrazaderas estáticas a conjuntos inteligentes controlados por sensores.
El ajuste rápido del ancho es la función más crítica del mecanismo de elevación. Las abrazaderas neumáticas ofrecen una funcionalidad sencilla de apertura y cierre, pero carecen de un control preciso del ancho. Las servopinzas programables proporcionan una adaptabilidad superior. Los servomotores utilizan codificadores internos para ajustar el ancho de la mandíbula al milímetro exacto requerido para la barra programada.
Los sistemas de succión por vacío multizona ofrecen una alternativa para manipular barras de aluminio anchas y planas. Los sistemas de vacío levantan el material desde la superficie superior, eliminando la necesidad de sujetar los bordes. Esto evita por completo la deformación de los bordes. Los conjuntos de vacío avanzados activan zonas de succión específicas según el ancho de la barra, lo que conserva la presión del aire y garantiza una sujeción segura.
| Tipo de herramienta de impacto | Ventaja principal | Mejor caso de uso | Limitación |
|---|---|---|---|
| Servopinzas programables | Sujeción mecánica segura y de alta precisión. | Barras de cobre estrechas y pesadas que requieren un fuerte agarre lateral. | Puede dañar los bordes blandos de aluminio si falla la retroalimentación de fuerza. |
| Matrices de vacío multizona | Contacto cero con los bordes, evita daños en la superficie. | Barras de aluminio anchas y planas. | Lucha con superficies muy oxidadas o aceitosas. |
Levantar cobre pesado requiere un par elevado. Levantar aluminio más liviano con el mismo torque resulta en movimientos agresivos y entrecortados. Estos movimientos repentinos pueden desalojar el material, hacer que oscile peligrosamente o generar un desgaste excesivo en los componentes del pórtico.
Los sistemas modernos utilizan células de carga y variadores de frecuencia (VFD) para resolver este problema. Las células de carga detectan instantáneamente el peso del material cuando comienza el levantamiento. El PLC procesa estos datos de peso y ordena al VFD que ajuste automáticamente el par de elevación. Esto garantiza un ascenso suave y controlado independientemente de la densidad del material.
La automatización ciega provoca accidentes catastróficos en las máquinas. El sistema de carga debe verificar que el material físico coincida con el programa de producción antes de iniciar el levantamiento. Los sensores de perfilado ópticos y láser escanean continuamente el área de preparación.
Estos sensores miden el ancho y el grosor exactos de la barra superior de la pila. El sistema compara estas dimensiones físicas con los datos de ERP o MES. Si el programa exige una barra de aluminio de 160 mm, pero los sensores detectan una barra de cobre de 100 mm, el sistema se detiene y alerta al operador. Esta verificación garantiza que siempre se seleccione el material equivalente correcto.
Para comprender cómo funcionan juntas estas mecánicas, observe la secuencia de elevación automatizada estándar ejecutada por el PLC:
El pórtico se posiciona sobre el casete objetivo según las coordenadas recibidas del software de gestión de almacenamiento.
El perfilador láser escanea la capa superior de la pila para verificar que el ancho y el grosor coincidan con el ticket de trabajo activo.
Los servomotores ajustan el ancho de la mordaza de la pinza al milímetro exacto, o el colector neumático activa zonas de vacío específicas según el perfil escaneado.
El eje Z desciende hasta que los sensores de proximidad detectan el contacto físico con la superficie del material.
Las células de carga monitorean el tirón inicial para calcular el peso del material y ajustan instantáneamente el torque del VFD para un ascenso suave y controlado.
Los cambios de mezcla alta introducen el riesgo de contaminación cruzada. Las partículas de cobre son más duras que el aluminio. Si se incrusta polvo de cobre en las almohadillas de agarre, rayará la siguiente barra de aluminio que maneje el sistema. Además, metales diferentes en contacto directo crean un riesgo de corrosión galvánica.
Los ingenieros diseñan almohadillas de agarre y ventosas utilizando materiales sintéticos no porosos. Estos polímeros especializados no atrapan virutas de metal ni polvo. Proporcionan una interfaz limpia y sin transferencia. Esta sencilla elección mecánica evita la transferencia de metales diferentes a superficies de aluminio durante ciclos automatizados continuos.
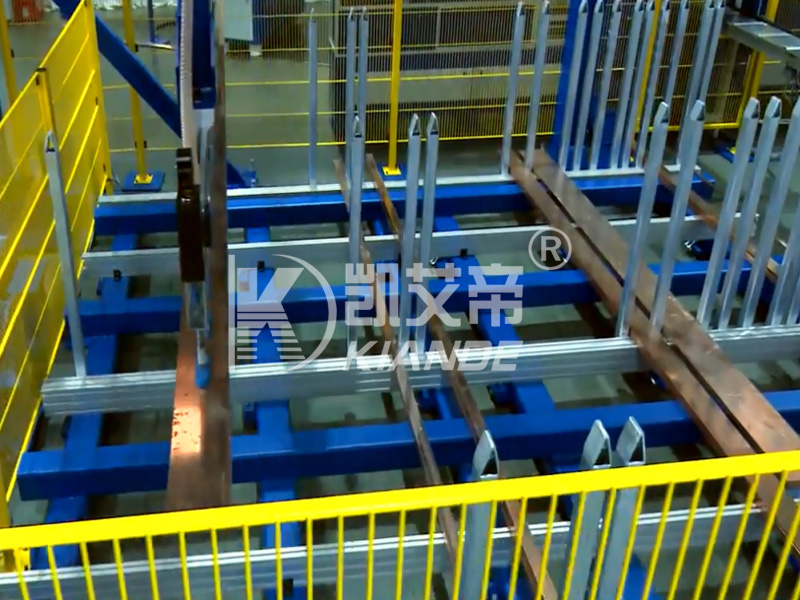
La arquitectura de almacenamiento afecta directamente la eficiencia de carga y la integridad del material. Un pórtico de carga de alta velocidad es inútil si la materia prima está desorganizada, enterrada bajo otras existencias o es inaccesible. La integración del cargador con una torre automática de almacenamiento de materia prima crea un flujo continuo de inventario directamente a la celda de fabricación.
Las estanterías de suelo tradicionales consumen enormes cantidades de metros cuadrados y requieren que los conductores de montacargas desenterren paquetes específicos. El almacenamiento automático utiliza torres verticales llenas de casetes de altura variable. Estos casetes maximizan el espacio vertical de manera eficiente.
El sistema asigna ranuras de casetes más altas para pilas de aluminio más gruesas y voluminosas. Asigna ranuras más cortas y fuertemente reforzadas para pilas de cobre pesadas y muy densas. Un casete de cobre puede tener una capacidad nominal de 2000 kg, pero solo ocupa 200 mm de paso vertical. Un casete de aluminio también puede tener una capacidad nominal de 2000 kg, pero requiere 400 mm de paso vertical debido al volumen necesario para alcanzar ese peso. Esta asignación dinámica de espacio garantiza que las instalaciones almacenen la máxima cantidad de materia prima en el menor espacio posible.
La separación física gestionada por software en la torre de almacenamiento es una necesidad absoluta. El cobre y el aluminio nunca deben compartir el mismo espacio físico de almacenamiento. Incluso cantidades mínimas de humedad en el aire ambiente de la fábrica pueden actuar como electrolito entre estos dos metales.
Si el cobre y el aluminio entran en contacto, la corrosión galvánica comienza inmediatamente, degradando las superficies de contacto incluso antes de cortar la barra. El software de almacenamiento asigna casetes dedicados para cada tipo de material. El transelevador automatizado hace cumplir estrictamente esta segregación. No colocará un haz de cobre en un casete diseñado para aluminio. Esto mitiga el riesgo de corrosión galvánica incluso antes de que comience la fabricación.
La eficiencia depende de presentar el material adecuado en el momento adecuado. El sistema de almacenamiento no recupera casetes al azar. Utiliza una lógica de recuperación automatizada basada en la próxima cola de producción enviada desde el MES.
El software analiza las próximas horas de trabajos programados. Precoloca los casetes de cobre y aluminio necesarios cerca del punto de extracción de carga mientras el trabajo actual aún está en ejecución. Esto minimiza el tiempo de viaje de la grúa. Optimiza el flujo de lotes de metales mixtos, garantizando que el pórtico de carga nunca espere a que llegue la materia prima desde la parte superior de la torre.
La transición crítica del almacenamiento a la fabricación activa ocurre en el transportador de alimentación. El sistema de carga debe colocar la materia prima con precisión en el equipo de procesamiento. Cualquier desalineación aquí causa graves defectos posteriores, lo que resulta en material desechado y pérdida de tiempo de la máquina.
El sistema de carga debe centrar barras de anchos drásticamente diferentes en el transportador de alimentación. Una barra de cobre compacta de 50 mm y una barra de aluminio ancha de 160 mm requieren coordenadas de colocación completamente diferentes. El punzonado y doblado precisos dependen de una perfecta alineación de la línea central.
El pórtico utiliza sus ejes servoaccionados para posicionar la barra exactamente sobre el centro de los rodillos transportadores. Una vez colocados, los empujadores neumáticos automatizados disparan desde los lados. Estos cilindros golpean suavemente los bordes de la barra, empujándola al ras contra un riel de referencia fijo. Esta verificación mecánica final garantiza que el material quede perfectamente cuadrado antes de ingresar a la máquina procesadora de barras colectoras CNC..
Los ajustes mecánicos manuales en la mesa de alimentación destruyen la eficiencia automatizada. Los operadores no deberían necesitar llaves ni volantes para ajustar las guías laterales al cambiar de cobre a aluminio.
Los sistemas modernos eliminan por completo estas intervenciones manuales. Los datos ERP/MES pasan directamente a la máquina procesadora a través de protocolos OPC UA o MQTT. El sistema ajusta automáticamente las guías laterales motorizadas según la carga útil del ancho del material entrante. Esta automatización sin cambios permite una producción continua e ininterrumpida en lotes mixtos.
La velocidad de avance del sistema de carga debe coincidir con la velocidad de procesamiento de la unidad CNC. Diferentes materiales se procesan a diferentes velocidades. Las aleaciones de aluminio más blandas suelen permitir velocidades de corte y punzonado más rápidas en comparación con el cobre denso.
El sistema de carga se comunica continuamente con el controlador CNC. Si la máquina procesadora acelera para un lote de aluminio, el cargador acelera sus ciclos de recuperación y colocación. Si el CNC reduce la velocidad durante una secuencia compleja de doblado de cobre, el cargador se detiene. Esta sincronización evita la falta de material en la alimentación y evita cuellos de botella peligrosos en la mesa de preparación.
La eficiencia de carga dicta directamente el rendimiento del ensamblaje final. Si la celda de fabricación tiene dificultades para cambiar entre materiales, las estaciones de ensamblaje posteriores permanecerán inactivas esperando piezas. La escalabilidad requiere transiciones de materiales fluidas desde el primer paso del proceso.
La infraestructura eléctrica moderna exige flexibilidad. Las instalaciones a menudo requieren series de producción de alta mezcla y bajo volumen (HMLV). El sistema automatizado debe cambiar entre cobre y aluminio pieza por pieza sin dudarlo.
Esta agilidad respalda los requisitos de proyectos personalizados. Diferentes fases o tramos dentro de un solo edificio pueden especificar diferentes materiales conductores según restricciones de costo o peso. Por ejemplo, los conductores de fase pueden ser de cobre, mientras que el conductor de tierra es de aluminio. Un ágil sistema de carga suministra a la línea de montaje de conductos exactamente lo que necesita, exactamente cuando lo necesita, independientemente de la secuencia de materiales.
Los estrictos códigos eléctricos exigen una trazabilidad integral de los materiales. Debe acreditar el origen, tipo de aleación y dimensiones de cada conductor instalado en un sistema de energía crítico.
El sistema de carga actúa como primera línea de control de calidad. Utiliza capacidades de escaneo de códigos de barras o RFID en el casete de almacenamiento. Realiza un seguimiento de las dimensiones verificadas y el tipo de material durante todo el proceso de fabricación. Estos datos se adjuntan al registro de ensamblaje final, lo que garantiza el pleno cumplimiento de los estándares de la industria y las especificaciones del cliente.
La implementación de una gran automatización implica un riesgo operativo significativo. Comprender qué puede salir mal durante la implementación le permite diseñar soluciones preventivas antes de firmar una orden de compra y destrozar la fábrica.
La evaluación de la superficie necesaria es el obstáculo más común. La torre de almacenamiento, el pórtico de carga y las vallas de seguridad ocupan una gran superficie. Esto es particularmente desafiante dado el mayor volumen de almacenamiento requerido para el voluminoso inventario de aluminio.
Muchas instalaciones subestiman el espacio libre necesario para el desplazamiento del pórtico y el acceso de montacargas a los muelles de carga. Una torre de almacenamiento de barras de 12 metros necesita una altura de techo considerable y suelos de hormigón fuertemente armado. Para mitigar este riesgo, realice una auditoría espacial 3D integral antes de la adquisición. Mapee las dimensiones exactas del sistema de carga automática de barras colectoras propuesto con respecto a sus columnas estructurales, puentes grúa y pasillos existentes.
El hardware es inútil si no puede comunicarse con la red de su fábrica. El riesgo de fallos de comunicación entre el PLC del sistema de carga y el software de la planta existente es alto. Si el cargador no puede leer la programación del ERP, no puede funcionar de forma autónoma.
Nunca asuma la compatibilidad plug-and-play. Exija documentación API completa del proveedor. Exija estudios de casos de integración comprobados que muestren transferencias de datos exitosas con su marca específica de software MES o ERP. Establezca protocolos de comunicación claros y pruebe las cargas de datos antes de que comience la instalación.
La manipulación automatizada genera un desgaste constante de los componentes físicos. Las ventosas se degradan con el tiempo y se vuelven quebradizas. Las almohadillas de agarre se desgastan, especialmente cuando se manipulan continuamente barras de cobre con bordes afilados.
Ignorar este desgaste provoca la caída del material y tiempos de inactividad inesperados. Establecer un estricto programa de mantenimiento predictivo. Siga estos pasos para mantener la integridad del manejo:
Inspeccione semanalmente las zonas de vacío y las almohadillas sintéticas para detectar virutas de metal incrustadas.
Pruebe la calibración de la celda de carga mensualmente para garantizar una detección de peso precisa.
Limpie las lentes del perfilador láser diariamente para evitar lecturas de ancho falsas.
Verifique la desviación de posicionamiento de los codificadores del servomotor cada trimestre.
Almacene piezas de desgaste críticas en su almacén de herramientas local para garantizar el reemplazo inmediato cuando se produzca degradación.
Un sistema de carga automatizado es tan efectivo como su capacidad para realizar una transición perfecta entre diferentes materiales. Debe soportar la alta densidad del cobre y la mayor huella dimensional del aluminio sin intervención humana. Debe lograr esto evitando estrictamente la contaminación cruzada y los daños a las superficies.
Al evaluar soluciones, dé prioridad a los proveedores que ofrecen mecanismos de agarre servoaccionados y verificados por sensores. Insistir en protocolos de almacenamiento antigalvánico dedicados dentro de la arquitectura de la torre. Asegúrese de que el proveedor proporcione integración de software nativo con su marca específica de equipos de procesamiento CNC para garantizar una automatización sin cambios.
Siga los siguientes pasos para comenzar la actualización de su automatización:
Audite su combinación de producción actual para determinar la proporción exacta de procesamiento de cobre y aluminio.
Calcule las horas de mano de obra semanales que se pierden actualmente en cambios manuales de material y reequipamiento de máquinas.
Defina el ancho y peso máximo de barra requerido para establecer especificaciones de adquisición de referencia estrictas.
Realice una revisión del plano de planta en 3D para identificar la ubicación óptima para una torre de almacenamiento vertical y un pórtico de carga.
R: Los sistemas se basan en una combinación de integración de datos de producción ERP/MES, escaneo de códigos de barras en el casete de almacenamiento y verificación de peso/espesor en tiempo real mediante celdas de carga y sensores láser.
R: Sí, siempre que el sistema utilice servopinzas programables con un amplio rango de recorrido o un sistema de vacío multizona que active ventosas específicas según el ancho de barra programado.
R: No, siempre que el sistema esté equipado con almohadillas de agarre sintéticas o elevadores por vacío que no estropeen, y que la fuerza de sujeción se regule automáticamente mediante software cuando se seleccione aluminio.
R: Utilizando casetes o bandejas dedicados asignados por software para cada tipo de material, garantizando que el cobre y el aluminio nunca compartan el mismo espacio de almacenamiento físico y utilizando almohadillas de agarre no transferibles durante la fase de carga.
R: Si bien las capacidades varían según el fabricante, los sistemas industriales generalmente están diseñados para manejar cargas útiles que van desde 500 kg hasta más de 2000 kg por casete, con pórticos de elevación individuales clasificados para la barra de cobre más pesada del inventario de la instalación.

