
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-10-13 Origen:Sitio


El posicionamiento de los marcos de los gabinetes de media tensión (MT) actúa como el principal cuello de botella en la fabricación de equipos eléctricos. En esta etapa, las discrepancias de nivel milimétrico se convierten en graves fallas de ensamblaje posteriores. Manejar estructuras de acero pesadas y difíciles de manejar requiere equilibrar las demandas de alto rendimiento con estrictos requisitos de seguridad y precisión. Cuando los operadores desalinean los marcos, la instalación enfrenta accesorios de barras colectoras rechazados, fallas en la inserción de interruptores y estructuras de contención de fallas de arco comprometidas. Estos errores detienen la producción y obligan a realizar numerosos trabajos de reelaboración. Para lograr un rendimiento escalable y mantener un estricto control de calidad, los gerentes de planta deben evaluar e implementar la combinación adecuada de sistemas de posicionamiento automatizados, carros especializados y estaciones de trabajo integradas. Debe adaptar estas soluciones al tamaño de sus instalaciones y al volumen de producción específicos. Dominar la fase de posicionamiento garantiza que todos los componentes posteriores se alineen perfectamente, lo que impulsa la eficiencia general de fabricación y la confiabilidad del producto.
La precisión dicta el éxito de todas las etapas de montaje posteriores; Los sistemas deben garantizar una precisión repetible submilimétrica.
Los vehículos guiados automatizados (AGV) y los sistemas ferroviarios maximizan el rendimiento de las líneas estandarizadas, mientras que los carros de materiales especializados ofrecen flexibilidad para ensamblajes personalizados.
La integración de una estación de trabajo auxiliar dedicada en la etapa de posicionamiento reduce la fatiga del operador, minimiza la dependencia de la grúa y acelera los tiempos de los ciclos.
Los diseños de transición que unen los carros manuales y los nodos automatizados permiten una modernización gradual sin detener la producción.
La conexión de la línea de posicionamiento a los sistemas MES y ERP garantiza que las especificaciones personalizadas del cliente dicten automáticamente el enrutamiento y la configuración de la estación de trabajo.
La definición de los criterios de éxito para una línea de montaje de aparamenta de MT moderna comienza con la comprensión de los desafíos físicos de las materias primas. Los bastidores de celdas de MT desnudos superan habitualmente los 1.000 kg. Maniobrar estos enormes recintos de acero requiere equipo especializado capaz de manejar pesos extremos manteniendo un control dimensional preciso. Un marco que se tuerce o deforma durante el transporte no pasará los estrictos controles de control de calidad incluso antes de que se coloquen en escena los componentes internos.
Los errores de posicionamiento en la etapa de estructuración primaria crean un efecto dominó de desalineación posterior. Cuando un marco se encuentra a sólo una fracción de grado descentrado, los técnicos tienen dificultades para instalar interruptores pesados sin problemas. Los transformadores de corriente no se alinean con sus soportes de montaje designados. Las barras colectoras de cobre rígidas requieren una precisión absoluta para mantener distancias de separación y fuga adecuadas. Forzar una barra colectora hacia un marco desalineado introduce tensión mecánica que puede provocar fallas eléctricas catastróficas en el campo.
Establecer requisitos básicos de seguridad para mover recintos de acero pesados sigue siendo una de las principales prioridades para los administradores de instalaciones. Los métodos tradicionales dependen en gran medida de los elevadores con grúas aéreas. Las grúas presentan importantes riesgos de oscilación y requieren que los operadores trabajen directamente debajo de cargas suspendidas. Las estrategias de posicionamiento modernas se centran en minimizar la dependencia de la grúa. Al mantener la carga cerca del suelo y utilizar un movimiento horizontal controlado, las instalaciones reducen drásticamente los riesgos de pellizcos y protegen a los técnicos de montaje de lesiones por aplastamiento.
El seguimiento y la trazabilidad avanzados elevan el proceso de posicionamiento de una tarea puramente mecánica a una operación basada en datos. La implementación de etiquetas RFID o escaneo de códigos de barras en la etapa de posicionamiento crea un gemelo digital del gabinete con capacidad de búsqueda en tiempo real. A medida que el marco se fija en su estación inicial, el sistema de ejecución de fabricación (MES) registra su ubicación exacta, orientación y orden de trabajo asignada. Este protocolo de enlace digital garantiza que los operadores reciban los esquemas y componentes correctos para esa construcción personalizada específica.
Mover un marco desnudo sin sus paneles de refuerzo internos expone la estructura a tensiones de torsión. Si la plataforma de transporte carece de gatos niveladores adecuados, la distribución desigual del peso puede deformar permanentemente los montantes de acero. Los ingenieros de planta deben especificar plataformas de transporte que soporten el marco en sus puntos de soporte de carga diseñados. A menudo vemos que las instalaciones dañan los marcos simplemente levantándolos del rincón equivocado durante la fase de preparación inicial. El uso de placas base mecanizadas a medida en el mecanismo de transporte evita esta deflexión estructural.
La selección del mecanismo de transporte correcto determina el ritmo general de la línea de producción de aparamenta . Las instalaciones deben sopesar los requisitos de rendimiento frente a las limitaciones espaciales y la variabilidad del producto.
Los sistemas de rieles montados en el piso o empotrados mueven gabinetes entre nodos de ensamblaje utilizando puntos de parada indexados. Estos sistemas utilizan rieles de acero de alta resistencia integrados directamente en el piso de la fábrica. Guían plataformas motorizadas o empujadas manualmente a lo largo de un recorrido lineal fijo. Una vez que un marco llega a una estación de trabajo designada, los pasadores de bloqueo mecánicos se despliegan para asegurar la plataforma. Esto garantiza un movimiento lateral cero durante la inserción del componente.
Los entornos de producción de alto volumen y baja mezcla se benefician más de los sistemas guiados por rieles. Cuando una instalación fabrica unidades de aparamenta estandarizadas que requieren un flujo continuo y tiempos de respuesta rígidos, los rieles brindan una confiabilidad inigualable. La ruta fija elimina los errores de navegación y obliga a una secuencia de montaje lineal y disciplinada. Ofrecen una durabilidad extrema, una gran capacidad de peso y requisitos mínimos de mantenimiento durante décadas de funcionamiento continuo. Modificar el diseño de la fábrica requiere una importante demolición y reconstrucción de infraestructura.
Los AGV utilizan cinta magnética, guía láser o SLAM (localización y mapeo simultáneo) para navegar por los marcos a través de la secuencia de ensamblaje. En lugar de seguir pistas físicas, estas plataformas robóticas mapean el piso de la fábrica y transportan los marcos de los interruptores de forma autónoma. Se deslizan debajo de un marco escalonado, lo levantan ligeramente y lo llevan a la siguiente estación de trabajo disponible. Ajustan sus rutas dinámicamente para evitar obstáculos o evitar estaciones fuera de línea.
Las instalaciones modernas y escalables que priorizan la flexibilidad del diseño y la integración de datos de la Industria 4.0 se inclinan en gran medida hacia la implementación de AGV. Estos sistemas destacan en entornos donde el flujo de productos cambia con frecuencia en función de pedidos personalizados. Los AGV ofrecen capacidades de enrutamiento dinámico e integración directa con sistemas de ejecución de fabricación. Si una bahía de pruebas específica está ocupada, la MES puede redirigir el AGV a una bahía alternativa al instante. La principal limitación implica el requisito estricto de condiciones de suelo impecables y perfectamente niveladas para garantizar una navegación láser precisa y evitar el deslizamiento de las ruedas.
Las plataformas con ruedas de alta resistencia, diseñadas específicamente y equipadas con ruedas con bloqueo, gatos niveladores y plantillas personalizadas, aseguran la base del gabinete durante el transporte. Un carro para material de aparamenta permite a los operadores empujar o remolcar marcos entre estaciones. Los modelos avanzados cuentan con mecanismos de elevación hidráulica para ajustar la altura de trabajo. Esto garantiza que los técnicos puedan alcanzar los puntos de montaje internos sin doblarse ni estirarse excesivamente.
Los entornos de producción de bajo volumen y alta mezcla y los proyectos de ingeniería personalizados dependen de estos carros para una máxima adaptabilidad. Cuando cada pedido presenta dimensiones únicas o diseños de componentes especializados, la automatización rígida a menudo obstaculiza el progreso. Los carros permiten a los operadores desconectar un marco para realizar trabajos personalizados complejos y que requieren mucho tiempo sin detener el flujo de producción principal. Introducen variabilidad en la precisión del posicionamiento y dependen en gran medida del esfuerzo físico del operador, a menos que se combinen con remolcadores motorizados.
Muchas instalaciones utilizan un enfoque híbrido para equilibrar la flexibilidad y el rendimiento. En un diseño de transición, los operadores utilizan un carro de material para el subensamblaje inicial y la preparación. Una vez preparado el marco básico, el operador empuja el carro hacia un riel automatizado localizado o un nodo AGV. El carro se bloquea en un soporte estandarizado. Luego, este transportador navega por el marco a través de la fase altamente crítica de instalación de la barra colectora principal, donde la precisión es primordial.
Las instalaciones en crecimiento que necesitan aumentar la capacidad de producción de forma incremental utilizan este método de manera efectiva. Permite a los operadores adaptarse a las nuevas tecnologías de forma gradual. El modelo híbrido mantiene la flexibilidad de la preparación manual al tiempo que introduce precisión automatizada exactamente donde las tolerancias de montaje son más estrictas. El éxito depende de una gestión cuidadosa de los puntos de transferencia entre zonas manuales y zonas automatizadas. Debe asegurarse de que los mecanismos de bloqueo se activen perfectamente en todo momento.
Sistema de posicionamiento | Método de navegación | Mejor aplicación | Ventaja principal |
|---|---|---|---|
Traslado guiado por ferrocarril | Pistas de suelo fijo | Alto volumen, estandarizado | Extrema durabilidad y capacidad de peso. |
Transporte AGV | SLAM / Guía láser | Fábricas dinámicas e inteligentes | Flexibilidad de ruta e integración MES |
Carro de materiales | Remolcador manual/motorizado | Ingeniería personalizada y de alta mezcla | Máxima adaptabilidad y enrutamiento fuera de línea |
Híbrido de transición | Bloqueo de carro a riel | Instalaciones de escala | Equilibra la preparación manual con precisión automatizada |
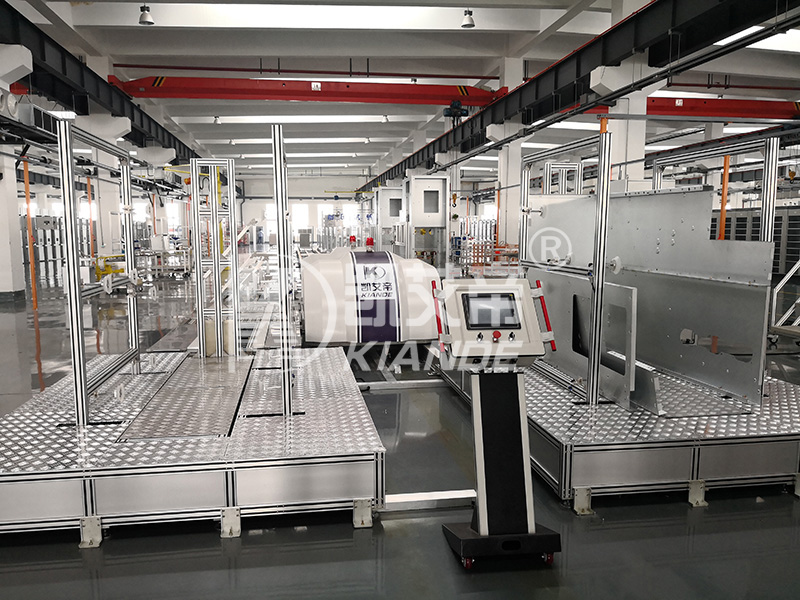
Lograr una precisión submilimétrica requiere un proceso estricto y repetible al bloquear un marco en un nodo de ensamblaje. Los operadores no pueden confiar en estimaciones visuales al colocar gabinetes que albergarán componentes de alto voltaje. El siguiente procedimiento describe la secuencia de alineación estándar utilizada en instalaciones de alta precisión:
Puesta en escena inicial: el operador o AGV acerca el marco a 50 milímetros del nodo objetivo. Los sensores de proximidad confirman que el marco está en la zona general correcta.
Alineación aproximada: Los rieles guía o los bloques en V montados en el piso atrapan las ruedas o placas base de la plataforma de transporte, canalizando el marco hacia el eje central de la estación de trabajo.
Bloqueo primario: los pasadores de bloqueo neumáticos o hidráulicos se extienden desde el piso o el sistema de rieles y se enganchan con los orificios receptores reforzados en el transportador. Esto elimina todo movimiento lateral y longitudinal.
Nivelación y escuadrado: los gatos niveladores automáticos se despliegan para levantar ligeramente el marco de sus ruedas de tránsito. Esto transfiere el peso a soportes de acero macizos y calibrados. Las herramientas de alineación láser verifican que el marco esté perfectamente cuadrado con las herramientas de la estación de trabajo.
Verificación digital: el MES lee la etiqueta RFID del marco y confirma que la unidad correcta está en su posición. Luego, el sistema desbloquea las herramientas localizadas y muestra las instrucciones de trabajo específicas para ese nodo.
Sujeción secundaria: para operaciones que implican un torque elevado, como atornillar la barra colectora principal, las abrazaderas secundarias superiores o laterales enganchan las secciones superiores del marco para evitar cualquier microdeflexión durante el montaje.
Saltarse cualquiera de estos pasos compromete la integridad de la construcción. Si un técnico intenta instalar un disyuntor de vacío pesado sin enganchar las abrazaderas secundarias, el marco puede moverse. Este cambio altera la alineación de los contactos de desconexión primarios, lo que provoca una falla inmediata durante las pruebas de aceptación de fábrica de rutina.
La fase de posicionamiento va más allá del simple movimiento del marco; Implica preparar el entorno inmediato para un montaje eficiente. Una estación de trabajo auxiliar del tablero sostiene la línea principal colocando paneles laterales, particiones internas y accesorios de montaje exactamente donde el marco se bloquea en su lugar. Al organizar los materiales adyacentes al nodo de posicionamiento, los operadores eliminan el desperdicio de movimiento y se concentran en la instalación de precisión.
La evaluación de las estaciones de trabajo requiere una mirada de cerca a las herramientas y al acceso ergonómico. Las mejores configuraciones cuentan con equilibradores de herramientas neumáticos que suspenden llaves dinamométricas pesadas a la altura del pecho. Esto reduce la fatiga del operador. Las mesas elevadoras hidráulicas permiten a los técnicos ajustar la altura de subconjuntos pesados antes de deslizarlos dentro del marco principal. La iluminación LED localizada de alto brillo integrada directamente en la estación de trabajo garantiza una visibilidad sin sombras en el interior de la carcasa de acero oscuro. Esto evita que se crucen los tornillos críticos.
Desacoplar el subconjunto de la línea principal reduce significativamente el tiempo total del ciclo. Mientras el marco primario se coloca en su posición, los operadores de la estación auxiliar preparan los componentes internos. Premontan mazos de cables de control de bajo voltaje, montan bloques de terminales en rieles DIN y preparan el chasis del disyuntor de vacío. Cuando el marco principal finalmente llega y se bloquea en el nodo, los módulos preensamblados están listos para su inserción inmediata. Esto convierte un largo proceso de construcción en una rápida tarea de integración.
Equipar la estación de trabajo con instrucciones de trabajo digitales transforma el proceso de montaje. Las pantallas de interfaz hombre-máquina (HMI) montadas en brazos articulados extraen esquemas de ensamblaje en tiempo real desde el servidor central. A medida que la etiqueta RFID del marco se registra en la estación, la pantalla se actualiza automáticamente para mostrar el modelo CAD 3D exacto y las especificaciones de torque requeridas para ese número de serie específico. Esto elimina la dependencia de planos en papel obsoletos y reduce drásticamente los errores de ensamblaje en pedidos altamente personalizados.
Considere la instalación de transformadores de corriente (CT) y transformadores de potencial (PT). Estos componentes de resina fundida son increíblemente pesados y frágiles. Una estación de trabajo auxiliar optimizada incluye una grúa giratoria dedicada o un brazo manipulador de gravedad cero específicamente para manipular estos transformadores. El operador utiliza el manipulador para levantar el CT de su caja de envío, inspeccionarlo y colocarlo en una plantilla personalizada. Una vez que el marco del tablero de distribución principal se bloquea en el nodo adyacente, el operador simplemente gira el brazo manipulador y guía el CT sobre sus soportes de montaje. Esto elimina el levantamiento manual y evita caídas accidentales que podrían romper la carcasa de resina.
Seleccionar una estrategia de posicionamiento requiere un análisis profundo de las limitaciones operativas, el diseño de las instalaciones y los objetivos de producción a largo plazo. Los ingenieros de planta deben mirar más allá de las necesidades inmediatas y diseñar un sistema capaz de adaptarse a futuras iteraciones del producto.
Los ingenieros de fabricación analizan constantemente el equilibrio conceptual entre una indexación rápida y una alineación cuidadosa. Los sistemas ferroviarios ofrecen una indexación rápida y agresiva. La plataforma acelera rápidamente y se detiene bruscamente mecánicamente, garantizando una colocación exacta en segundos. Este movimiento agresivo puede desplazar los componentes internos sueltos si no se aseguran adecuadamente. Los sistemas basados en carros requieren una alineación manual y cuidadosa. El operador debe alinear visualmente las marcas del piso y enganchar los pasadores de bloqueo manualmente. Calcular el tiempo de ciclo aceptable para el posicionamiento del marco en función del tiempo total de fábrica dicta qué método es viable. Si el takt time permite una ventana de posicionamiento de dos minutos, los carros manuales son suficientes. Si la ventana es de treinta segundos, la indexación automática es obligatoria.
La adaptabilidad del sistema sigue siendo vital para manejar diferentes dimensiones. Una instalación podría producir aparamenta compacta aislada en gas (GIS) el lunes y enormes gabinetes de aparamenta aislados en aire (AIS) el martes. El sistema de posicionamiento debe adaptarse a ambos sin requerir horas de reconfiguración. Las plantillas ajustables montadas en los transportadores permiten a los operadores deslizar las abrazaderas de seguridad hacia adentro o hacia afuera según el espacio que ocupa el gabinete. Los soportes de dimensiones fijas restringen la flexibilidad de la producción. Obligan a la instalación a dedicar líneas específicas a familias de productos específicas, lo que limita la escalabilidad operativa general.
La implementación de un nuevo sistema de posicionamiento exige una evaluación rigurosa de la infraestructura. Los sistemas ferroviarios requieren zanjas de concreto, refuerzo estructural y nivelación precisa para evitar que las vías se atasquen bajo cargas de varias toneladas. Los AGV exigen recubrimientos epóxicos especializados para pisos para mantener coeficientes de fricción constantes y evitar la degradación de las ruedas. Las instalaciones deben evaluar los requisitos de ancho de pasillo. Las maniobras seguras del carro requieren radios de giro amplios y líneas de visión claras. Los AGV pueden circular por pasillos más estrechos siempre que los escáneres láser de seguridad tengan una visión despejada.
Las solicitudes de clientes personalizadas registradas en un sistema de planificación de recursos empresariales (ERP) deben traducirse en instrucciones de enrutamiento específicas. Cuando un cliente solicita una línea de tableros con configuraciones de relés no estándar, los datos desencadenan una orden de trabajo especializada. El sistema de posicionamiento lee estos datos y desvía automáticamente el marco altamente personalizado a una estación de trabajo auxiliar especializada equipada para cableado complejo. Esto evita por completo los nodos de montaje estándar de alta velocidad.
Además, el sistema de posicionamiento actúa como punto principal de recopilación de datos para garantizar la calidad. Cada vez que una trama entra o sale de un nodo, el sistema marca la hora del evento. Los gerentes de planta utilizan estos datos para identificar cuellos de botella. Si los bastidores pasan constantemente cuarenta minutos en el nodo de instalación de la barra colectora pero solo veinte minutos en el nodo de inserción del interruptor, los equipos de ingeniería saben exactamente dónde centrar sus esfuerzos de mejora de procesos. Este nivel de seguimiento granular es imposible con métodos de posicionamiento puramente manuales y sin conexión a red.
La transición a sistemas de posicionamiento avanzados introduce riesgos operativos específicos. La identificación temprana de estas vulnerabilidades permite a los equipos de ingeniería implementar contramedidas confiables antes de que se detenga la producción.
Los suelos irregulares de las fábricas suponen un grave riesgo tanto para la navegación de los AGV como para la integridad ferroviaria. Una caída de tan solo unos pocos milímetros puede provocar que los escáneres de seguridad de un AGV lean mal el entorno, provocando una parada de emergencia. Los rieles desiguales provocan que el transportador se atasque, lo que requiere maquinaria pesada para desalojar la plataforma atascada. La mitigación requiere auditorías integrales de la topografía del piso utilizando herramientas de nivelación láser. Las instalaciones deben realizar un pulido localizado del concreto o aplicar epoxi autonivelante antes de instalar cualquier sistema de transporte automatizado.
Los cuellos de botella de datos y redes amenazan la confiabilidad del transporte inteligente. Los sistemas automatizados se detienen inmediatamente si experimentan latencia de red, errores de comunicación API o tiempos de espera del servidor entre el administrador de la flota y los vehículos. Una señal de Wi-Fi caída deja una estructura de varias toneladas varada en un pasillo de tránsito. La implementación de una potente computación de borde local garantiza que el sistema procese los datos de navegación localmente en lugar de depender de un servidor en la nube distante. La instalación de redes industriales dedicadas 5G o Wi-Fi de alta densidad aísla el tráfico AGV del ancho de banda general de las instalaciones. Cada transportador automatizado debe contar con un colgante de anulación manual a prueba de fallas, que permita a los operadores conducir la unidad manualmente durante un corte de red.
La adopción y capacitación de trabajadores presentan importantes desafíos en materia de factor humano. Los operadores a menudo se resisten a los nuevos sistemas automatizados, considerándolos demasiado complejos o una amenaza para sus rutinas establecidas. El uso inadecuado de mecanismos de bloqueo manual en sistemas híbridos provoca una grave desalineación durante la inserción de las barras colectoras. Las estrategias de mitigación se centran en implementaciones graduales. La dirección debe proporcionar formación práctica en ergonomía, demostrando cómo los nuevos sistemas reducen el esfuerzo físico. Los procedimientos operativos estándar (POE) claros, reforzados con ayudas visuales en cada estación de trabajo, garantizan que los operadores activen correctamente los pasadores de bloqueo y los bloqueos de seguridad en todo momento.
El tiempo de inactividad por mantenimiento representa la amenaza más crítica para el rendimiento. Una sola falla de un AGV o un segmento ferroviario atascado detiene toda la línea, creando un enorme cuello de botella. La implementación de programas de mantenimiento predictivo evita averías inesperadas. Los sensores monitorean la vibración de las ruedas y el consumo de corriente del motor, alertando a los técnicos sobre el desgaste de los rodamientos antes de que provoque una falla. Las instalaciones deben mantener carros de material redundantes en espera para evitar los nodos automatizados deshabilitados. El almacenamiento de repuestos críticos, incluidos motores de accionamiento, pasadores de bloqueo y escáneres de seguridad, garantiza que los equipos de mantenimiento puedan restaurar la funcionalidad en minutos en lugar de días.
Las fallas de los dispositivos de seguridad también presentan un riesgo importante durante la fase de posicionamiento. Si un marco no está completamente bloqueado en el nodo, pero el sistema lo registra como seguro, los operadores pueden comenzar operaciones de torsión intensa. Esto puede hacer que el marco se deslice, lo que podría aplastar las manos o dañar los componentes. Para mitigar esto, las instalaciones deben instalar sensores de verificación redundantes. Un interruptor de límite mecánico primario confirma que el pasador de bloqueo está extendido, mientras que un sensor óptico secundario verifica que la placa base del marco esté exactamente en la posición correcta. Ambos sensores deben coincidir antes de que el MES desbloquee las herramientas de la estación de trabajo.
Para optimizar su proceso de posicionamiento del marco y eliminar errores de ensamblaje posteriores, ejecute los siguientes pasos:
Audite la topografía actual del piso de su fábrica utilizando herramientas de nivelación láser para determinar si la superficie puede soportar AGV o sistemas de rieles sin necesidad de un extenso trabajo de concreto.
Implemente una única estación de posicionamiento piloto con mecanismos de bloqueo automatizados para probar las tolerancias de alineación antes de comprometerse con una revisión completa de la línea de montaje.
Integre sus carros de materiales con su MES utilizando etiquetas RFID para establecer tiempos de ciclo de referencia e identificar cuellos de botella específicos en su ruta actual.
Actualice sus estaciones de trabajo auxiliares con equilibradores de herramientas neumáticos y pantallas HMI localizadas para reducir la fatiga del operador y eliminar la dependencia de los esquemas en papel.
R: Los requisitos de carga típicos oscilan entre 1000 kg y 3000 kg. La capacidad exacta depende del tipo de aparamenta; las aparamentas aisladas en aire (AIS) generalmente requieren mayores capacidades debido a los gabinetes de acero más grandes en comparación con las aparamentas compactas aisladas en gas (GIS).
R: La cuadratura y rigidez del marco impactan directamente las estrictas tolerancias requeridas para la alineación de las barras colectoras de cobre. Si el marco está colocado de manera desigual, los puntos de montaje se torcen. Esto obliga a los técnicos a doblar o tensar el cobre rígido, lo que puede provocar fallas mecánicas o fallas de arco.
R: Si bien los AGV manejan eficientemente el tránsito horizontal entre estaciones de trabajo, aún se requieren grúas o polipastos localizados para la carga inicial del marco desnudo en el transportador. También son necesarios para insertar componentes internos excepcionalmente pesados, como grandes disyuntores de vacío.
R: Sirve como un área dedicada para colocar herramientas, hardware y subconjuntos adyacentes al marco principal. Esta configuración minimiza el movimiento del operador, reduce la fatiga y acelera significativamente el proceso de ensamblaje al mantener todos los materiales necesarios al alcance de la mano.
R: La precisión posicional en las líneas manuales se mantiene mediante el uso de pasadores de indexación montados en el piso, ruedas con bloqueo de alta resistencia y plantillas personalizadas. Los operadores también utilizan herramientas de alineación láser para verificar que el marco esté perfectamente cuadrado antes de comenzar la instalación de los componentes.
R: Los sistemas automatizados, especialmente los AGV, requieren pisos excepcionalmente planos con coeficientes de fricción específicos para evitar el deslizamiento de las ruedas. La superficie debe estar libre de grietas profundas, juntas de expansión desiguales y escombros que puedan interferir con los escáneres de navegación láser o los mecanismos ferroviarios.
R: Los datos de los pedidos de los clientes procedentes de los sistemas ERP dictan el enrutamiento automatizado de las tramas. Cuando se procesa un pedido personalizado, el software indica al sistema de transporte que dirija el marco a estaciones de trabajo auxiliares específicas equipadas para esas instalaciones de componentes únicos.

